工业自动化机械手正向着模块化、轻量化及高功率密度方向演进,尤其是在多关节串联构型的SCARA及六轴机器人中,各轴驱动单元与传动系统的物理空间被极度压缩。在此背景下,旋转关节的轴承选型不再仅以额定动载荷为首要指标,而是转向对截面高度、安装体积及重量更为敏感的解决方案。英制等截面薄壁轴承因其独特的几何特征,在满足同等载荷能力的条件下,显著降低了关节单元在径向或轴向的尺寸占用,为机械手内部布局优化提供了关键的机械基础。
一、截面恒定特性对径向空间的压缩
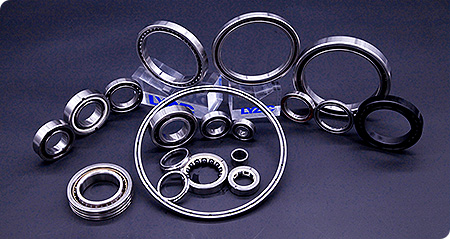
传统轴承的截面尺寸通常随内径增大而非线性增加,导致在大孔径关节设计中,轴承本身体积占据过多空间,挤压了电机、制动器及编码器的安装位置。英制等截面轴承的核心特征在于其截面高度(即内外圈厚度与滚动体直径之和)保持恒定,不随内径增大而变化。
在机械手的大臂回转基座或腕部关节中,往往需要通过空心轴进行线缆或气管的穿线。为了实现足够的内孔直径,若采用常规深沟球轴承,其外径将急剧增大,迫使关节壳体壁厚增加,导致整机外移。而采用英制等截面轴承,在保持内径不变的情况下,外径显著减小,从而大幅缩减了关节单元的整体径向包络尺寸。这种“内径优先”的设计逻辑,使得机械手在不牺牲扭转刚度的前提下,实现了关节截面的扁平化与紧凑化。
二、薄壁结构对轴向长度的缩减
在机械手的串联关节链中,轴向空间往往被电机定转子、谐波减速器及交叉滚子轴承所占据。英制等截面轴承通常采用单排球或双排球设计,其轴向宽度远小于同等载荷能力的圆锥滚子轴承或四点接触球轴承。
由于等截面轴承的滚动体直径与沟道曲率经过优化,在有限截面内实现了较高的承载能力,因此可以将轴承的轴向宽度压缩。在装配时,这种窄截面特性允许设计者缩短轴肩间距,减少定位垫圈的使用,从而将节省出的轴向空间用于增加减速器的齿宽或优化电机定子的叠厚。这种轴向空间的释放,直接提升了机械手各关节的紧凑性与集成度。
三、轻量化对转动惯量的空间等效优化
虽然轻量化不直接等同于物理空间的节省,但在机械设计逻辑中,重量的降低允许设计者减小支撑结构的尺寸,从而在系统层面实现空间节约。英制等截面轴承由于壁厚较薄、材料用量少,其重量通常仅为同规格常规轴承的30%-50%。
在机械手的高速拾取与放置应用中,末端执行器关节的转动惯量直接影响循环周期与定位精度。采用轻量化轴承降低了旋转部件的质量,使得驱动电机的功率与体积可以相应减小。这种“以小带大”的效应,使得机械手在有限的空间内能够容纳更高功率密度的伺服系统,实现了驱动单元空间占用与动态响应性能的同步优化。
四、集成化设计对系统冗余的消除
传统机械手关节设计中,为了承受径向力、轴向力及倾覆力矩,往往需要组合使用深沟球轴承与推力轴承,导致结构复杂、零件数量多、累积公差大。英制等截面角接触球轴承(如双列角接触或四点接触结构)能够在一个轴承单元内同时承受径向载荷、双向轴向载荷及倾覆力矩。
这种集成化承载能力消除了对额外推力轴承或角接触球轴承组的依赖,从根本上减少了零件数量与安装面数量。在机械手的腕部组件中,这种集成优势尤为明显:它允许将三个旋转自由度的轴承座进行一体化设计,避免了因多轴承叠加导致的轴向尺寸堆叠,实现了关节模块的高度集成化与小型化。
五、安装配合的几何适应性
英制等截面轴承的外圈通常设计为薄壁圆筒状,其配合面加工精度要求极高。由于轴承壁薄,在安装时对内孔圆度与轴肩垂直度的微小偏差具有一定的几何适应性,能够在一定程度上通过自身的弹性变形补偿安装误差。
这种特性使得机械手的关节壳体可以设计得更薄,无需为了安装重型轴承而预留过厚的加强筋或法兰盘。在保证安装精度的前提下,轴承自身的“柔性”安装特性间接为机械手结构件的轻薄化设计提供了空间裕度,避免了因过度强化结构而导致的整机臃肿。
英制等截面轴承在工业自动化机械手中的空间节省优势,并非单一维度的尺寸缩减,而是截面恒定、轴向窄化、重量减轻及集成承载等多重因素共同作用的结果。它通过重构轴承的几何拓扑关系,打破了传统轴承“内径增大、外径剧增”的物理限-制,为机械手关节的小型化、轻量化及高动态响应设计提供了关键的机械接口解决方案。这种空间优化能力,已成为现代高密度自动化产线中机械手实现更高节拍与更紧凑布局的重要技术支撑。

 服务热线:0379-64928898
 生产一部地址:河南省洛阳市宜阳产业集聚区未来大道
 QQ:752864417